 2026, Vol. 48
 Issue (3): 27-33


在过去的几十年中,三维形貌测量技术[1-2]在工业生产、医学断层成像和文物扫描等领域获得了广泛应用[3-5]。然而,对于具有高反射表面的物体,难以实现精确的三维重建。
为了解决这一问题,Waddington等[6]提出了一种全局最大输入灰度级算法,该算法利用8个不同灰度值的输入图案来调整投影仪的输出光强度。Feng等[7]提出了一种基于图像融合和插值预测搜索算法的自适应数字条纹投影方法,使用9种不同的投影强度来精确调整每个像素的投影强度。Wang等[8]提出了自适应正/负条纹投影方法,涉及多重判断,算法复杂,并且需要11张图像来估计饱和像素的强度。Yuan等[9]使用二分搜索法,需要投影7张不同强度的均匀灰度图案,为每个饱和像素寻找最佳投影强度。许多调整条纹投影强度的方法都能够成功地测量高反射表面,但在确定饱和像素的最佳投影强度时,需要投影多张图案,导致测量效率较低。
针对上述问题,本文提出了一种高效的自适应条纹投影方法,该方法将物体表面各像素的灰度差异量化为各像素的相对反射率,仅需要一张灰度为255图案和一张亮度较低的灰度图案,即可自适应地调整饱和像素的投影强度。该方法无需采集大量图片,也不需要额外的硬件,原理简单,操作方便。
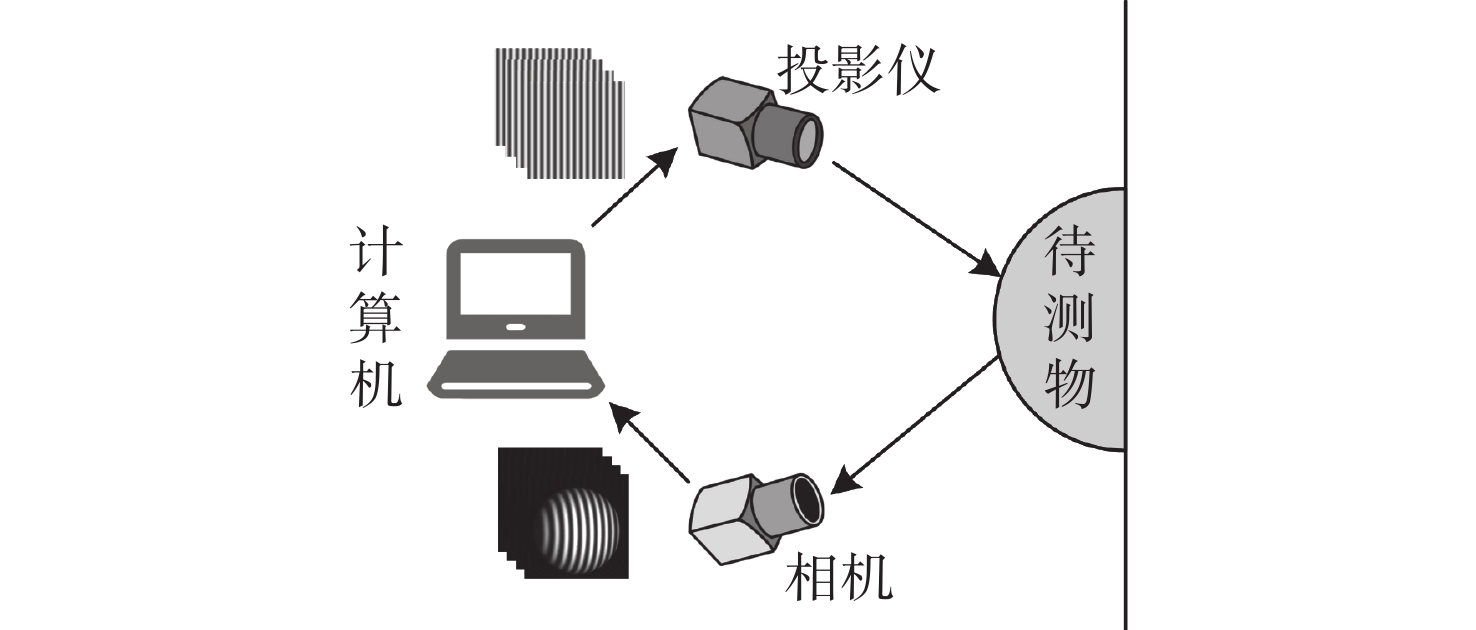
1 基本原理基于条纹投影的三维测量系统如图1所示,主要由投影仪、相机及计算机组成。投影仪将预先经过相位编码的条纹图案投影至物体表面,相机采集受物体形貌调制的变形条纹图像,利用解调算法对采集到的图像进行相位解码,随后结合系统标定参数恢复物体的三维信息[10]。N步相移算法是一种常用的相位测量技术,本研究采用四步相移法进行测量,其投影光强分布
|
图 1 条纹投影技术测量原理 Figure 1 Schematic diagram of fringe projection technique |
| $ {I}_{\text{p}}(x,y)=A+B\cos \left(\varphi (x,y)+{\delta }_{n}\right) \text{,} n=0,1,\cdots ,N $ | (1) |
式中:A为背景光强;B为条纹图案的调制强度;
| $ \varphi (x,y\text{)=arctan}\frac{{I}_{3}-{I}_{1}}{{I}_{0}-{I}_{2}} $ | (2) |
获得包裹相位之后,采用三频外差算法[11]获得展开相位。
1.1 相对反射率为了自适应调整饱和像素的投影亮度,需要识别并标记饱和像素的位置,其中“自适应”是指在高反射表面物体的测量中,能够计算出每个像素的最佳投影灰度值,从而调整饱和区域像素的投影强度[12]。首先向物体表面投影最大输入灰度为255的均匀图像,采集图像
| $ {M}_{c}\left(x,y\right)=\begin{cases} 1,~{I}_{255}(x,y)\geq T\\ 0,~\mathrm{其他} \end{cases} $ | (3) |
在如图1所示的条纹投影测量系统中,相机捕获的条纹图案强度
| $ \begin{split} {I}_{c}(x,y)=&\;st\big\{\rho (x{,y)[}{I}_{p}(x{,y)+}{L}_{a}(x{,y)]+} \\& {L}_{c}(x{,y)}\big\}+ \sigma (x{,y)} \end{split} $ | (4) |
式中:
| $ {I}_{c}(x{,y)=}st\rho (x{,y)}{\times I}_{p}(x{,y)} $ | (5) |
根据式(5)所示的强度采集模型,在相机参数保持固定的情况下,捕获强度
| $ I_{p}^{\text{opt}}(x{,y)=}\frac{I_{c}^{\text{ideal}}(x,y)}{st\rho (x,y)} $ | (6) |
由式(6)可知,
| $ I_{c}^{0}\mathrm{(x}{,y)=}st{\rho }_{m}(x,y)\times I_{p}^{0}(x{,y)} $ | (7) |
| $ {R}_{m}=\frac{I_{c}^{0}(x,y)}{I_{c}^{\text{ideal}}(x,y)}=\frac{{\rho }_{m}(x,y)}{{\rho }_{0}(x,y)} $ | (8) |
式(7)中的
根据式(7)、(8),可计算出任意像素的灰度达到
| $ \frac{I_{c}^{\text{ideal}}(x{,y)}}{I_{c}^{0}(x{,y)}}=1 $ | (9) |
| $ \frac{st{\rho }_{0}(x{,y)\times }I_{p}^{0}(x{,y)}}{st{\rho }_{m}(x{,y)\times }I_{p}^{\text{opt}}(x{,y)}}=1 $ | (10) |
| $ I_{p}^{\text{opt}}\left(x,y\right)=\frac{I_{p}^{0}\left(x{,y}\right)}{{R}_{m}}=\frac{I_{c}^{\text{ideal}}(x,y)\times I_{p}^{0}\left(x{,y}\right)}{I_{c}^{0}(x{,y)}} $ | (11) |
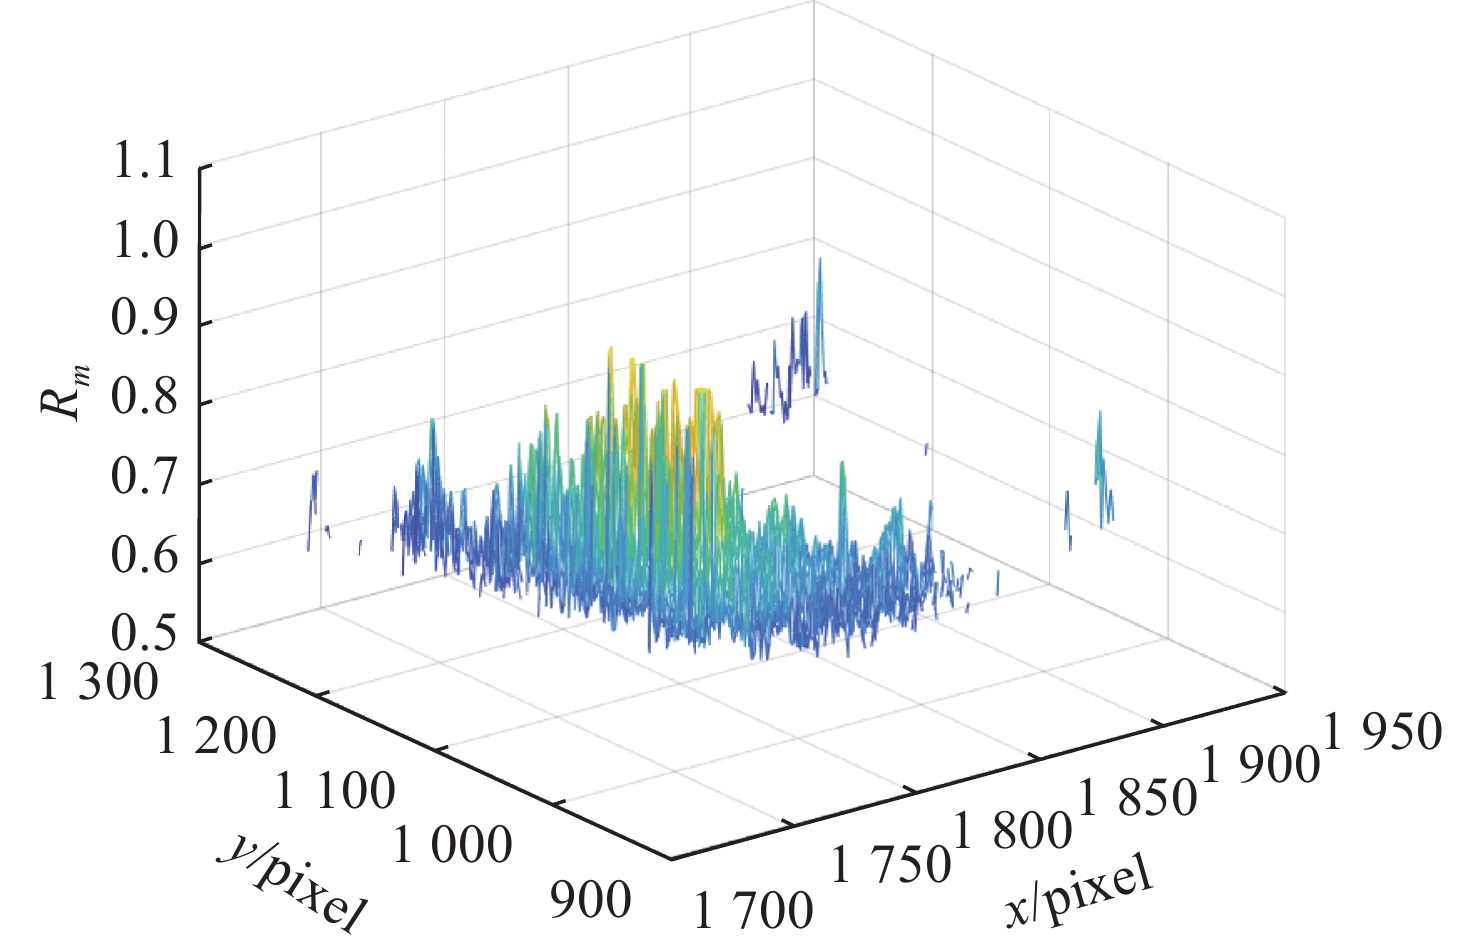
为了确保捕获条纹具有较高的信噪比并避免像素饱和,同时考虑到相机噪声的影响,将
根据式(11)可知,
建立相机像素和投影仪像素之间的映射关系是生成自适应条纹的关键。通过向被测物体表面投射垂直和水平方向的正弦条纹,分别计算其绝对相位
| $ \left\{\begin{split}& {x}_{p}=W\times \frac{{\phi }_{v}(x,y)}{2\text{π} f}\\& {y}_{p}=H\times \frac{{\phi }_{h}(x,y)}{2\text{π} f} \end{split}\right. $ | (12) |
式中:
通过以上过程确定所需的最佳投影亮度,经过坐标映射后,得到最终的自适应投影条纹图案,其条纹生成可表示为
| $ {I}_{p}\left(x{,y}\right)=\left\{\begin{split}& \frac{I_{p}^{\text{opt}}\left(x,y\right)}{255}\left[A+B\mathrm{cos}\left(\varphi \left(x,y\right)+{\delta }_{n}\right)\right],{M}_{\text{c}}=1\\& A+B\mathrm{cos}\left(\varphi \left(x,y\right)+{\delta }_{n}\right),{M}_{\text{c}}=0 \end{split}\right. $ | (13) |
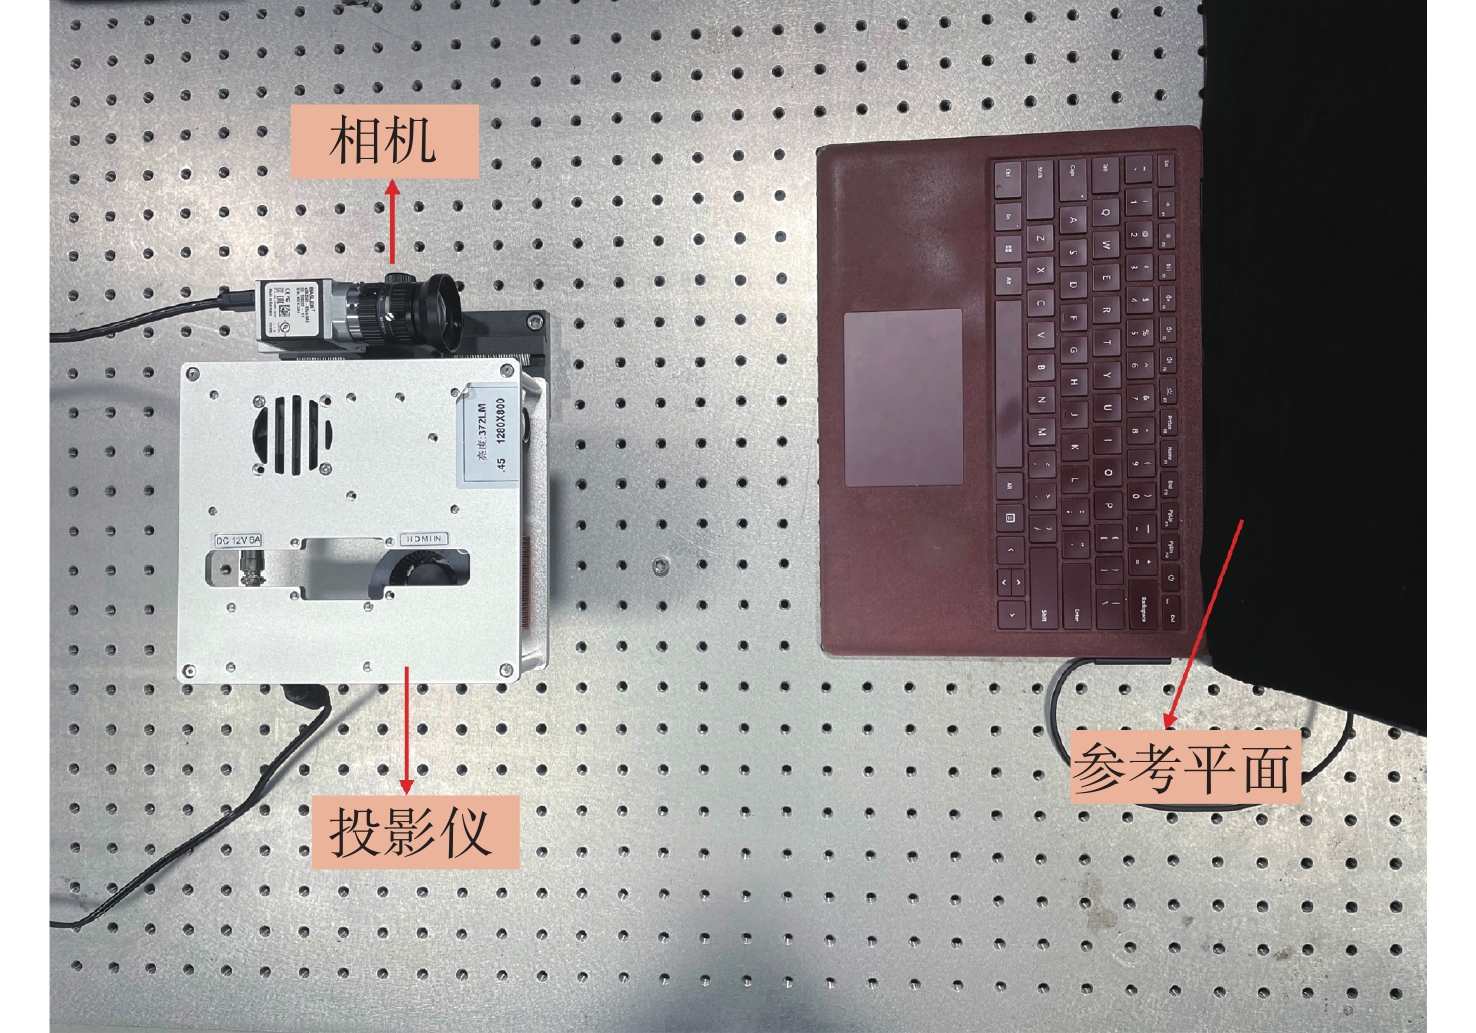
为了验证所提方法的实际可行性,搭建了如图2所示的自适应条纹投影测量系统。该系统由DLP投影仪(LightCrafter4500)、CMOS相机(Basler ace 2 a2A2590-60umBAS)和一台计算机组成。投影仪分辨率为912 pixel×
|
图 2 系统装置 Figure 2 System setup |
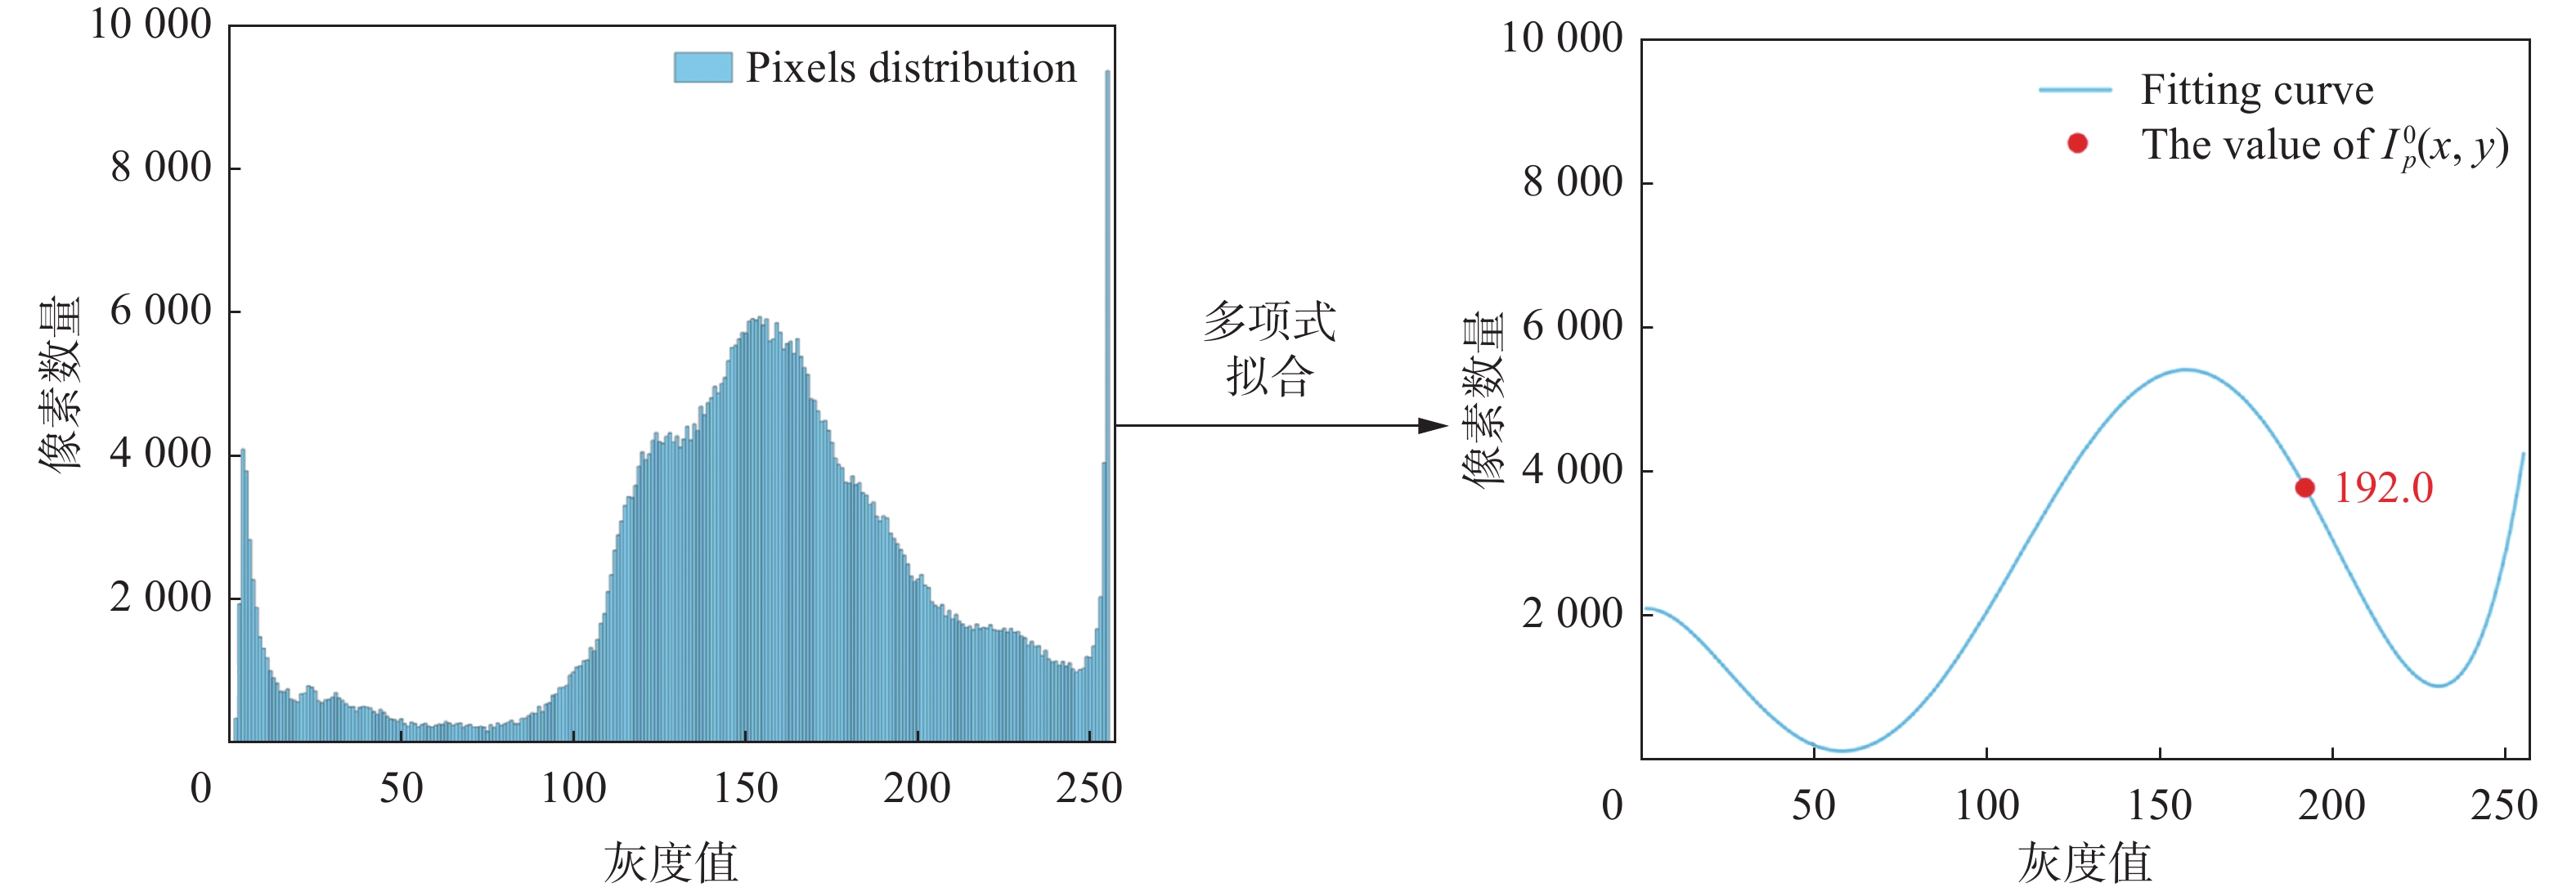
为验证所提方法的有效性,选取1个铝合金金属板作为实验对象。首先将1张灰度为255的均匀白光投影至被测物体表面并由相机捕获,根据物体表面的像素分布,采用多项式拟合建立物体表面像素的灰度值与像素数量之间的函数曲线,将拟合曲线80%位置处的值作为另一张低强度灰度图案
|
图 3 获取低强度均匀图案 |
|
图 4 金属板饱和区域的反射率分布 Figure 4 Reflectance distribution in saturated region of metal plate |
|
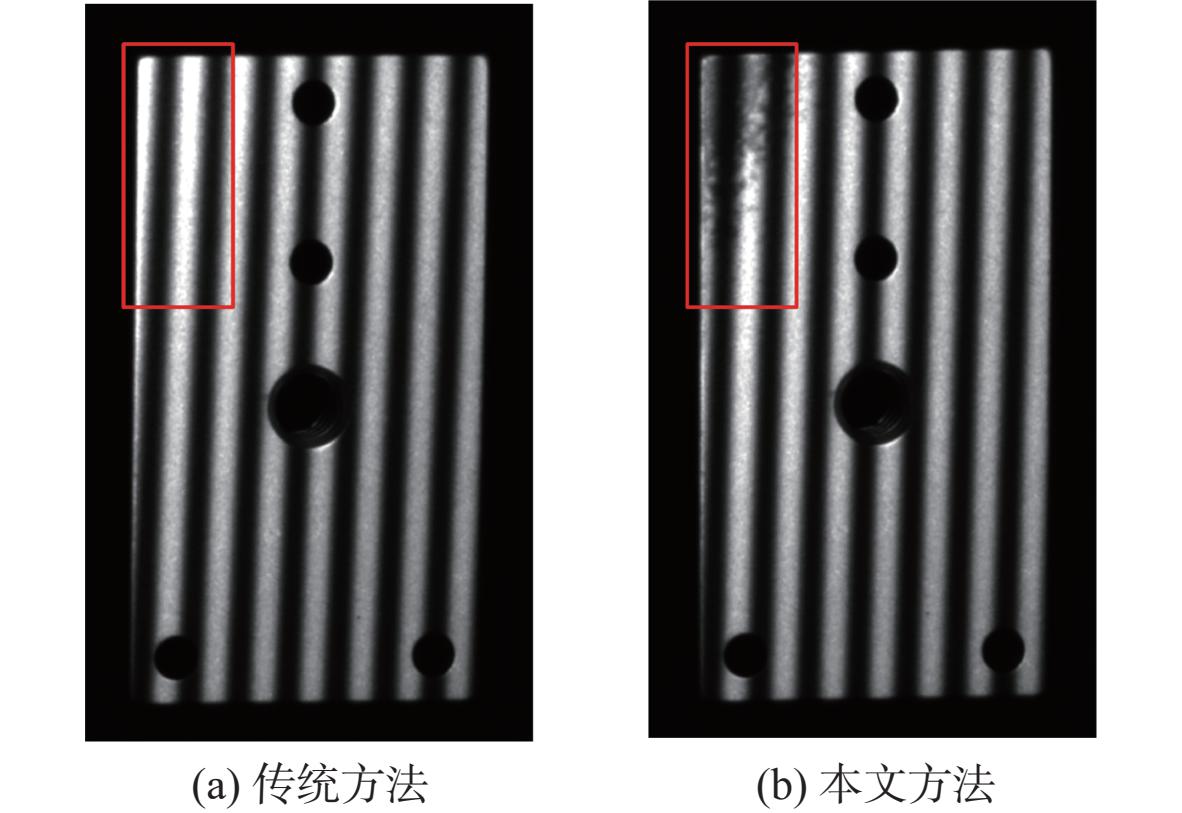
图 5 相机捕获条纹投影图案 Figure 5 Fringe projection patterns captured by the camera |
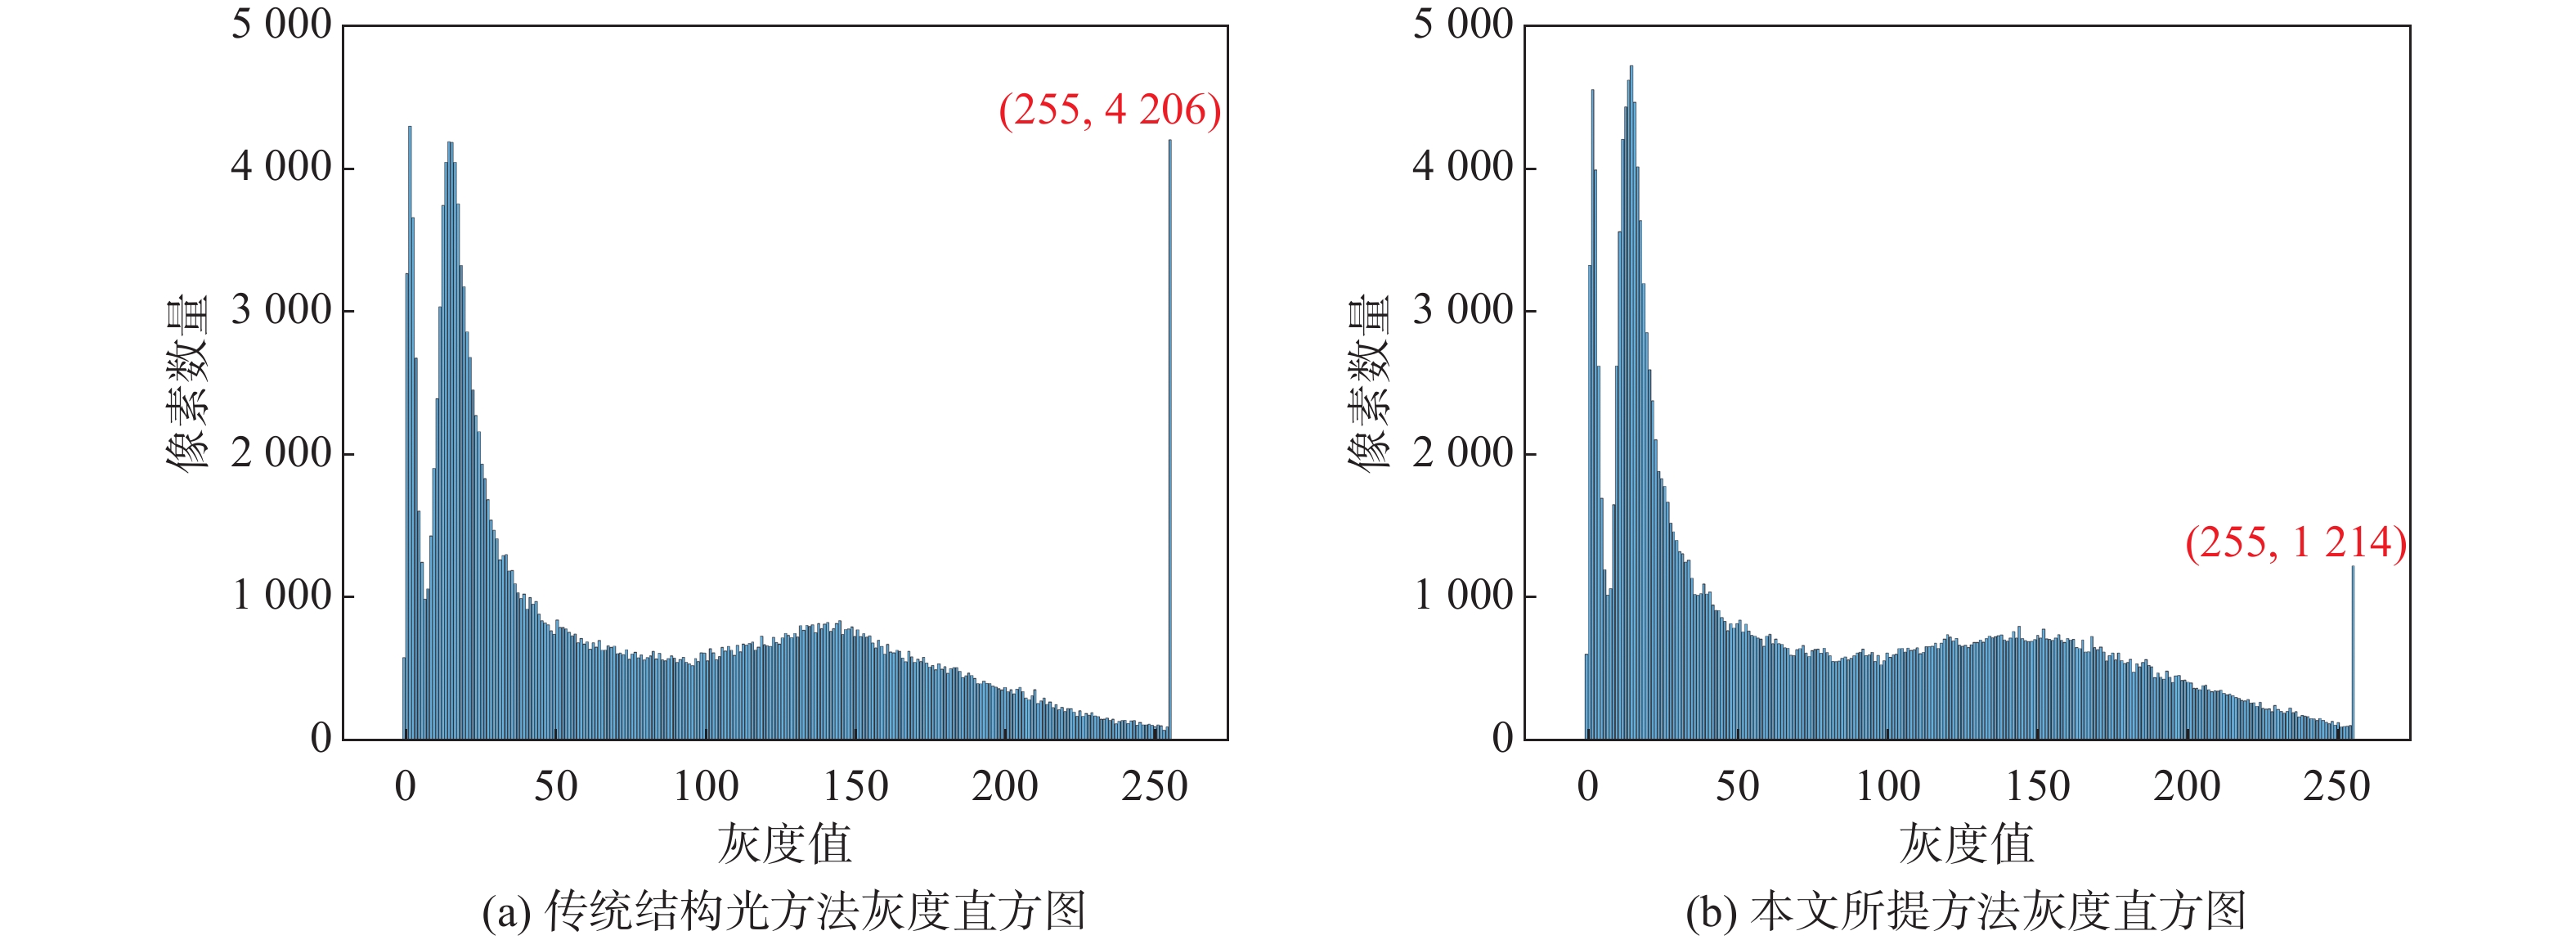
为了更直观地展示所提方法在减少金属板表面饱和像素的改进效果,对图5中相机捕获的图像进行灰度值分析。图6显示了传统结构光方法与本文所提自适应条纹投影方法所得相机图像的灰度直方图。在图6(a)所示传统的结构光方法中,相机图像中灰度值达到255的饱和像素数量为
|
图 6 金属板灰度直方图 Figure 6 Grayscale histogram of metal plate |
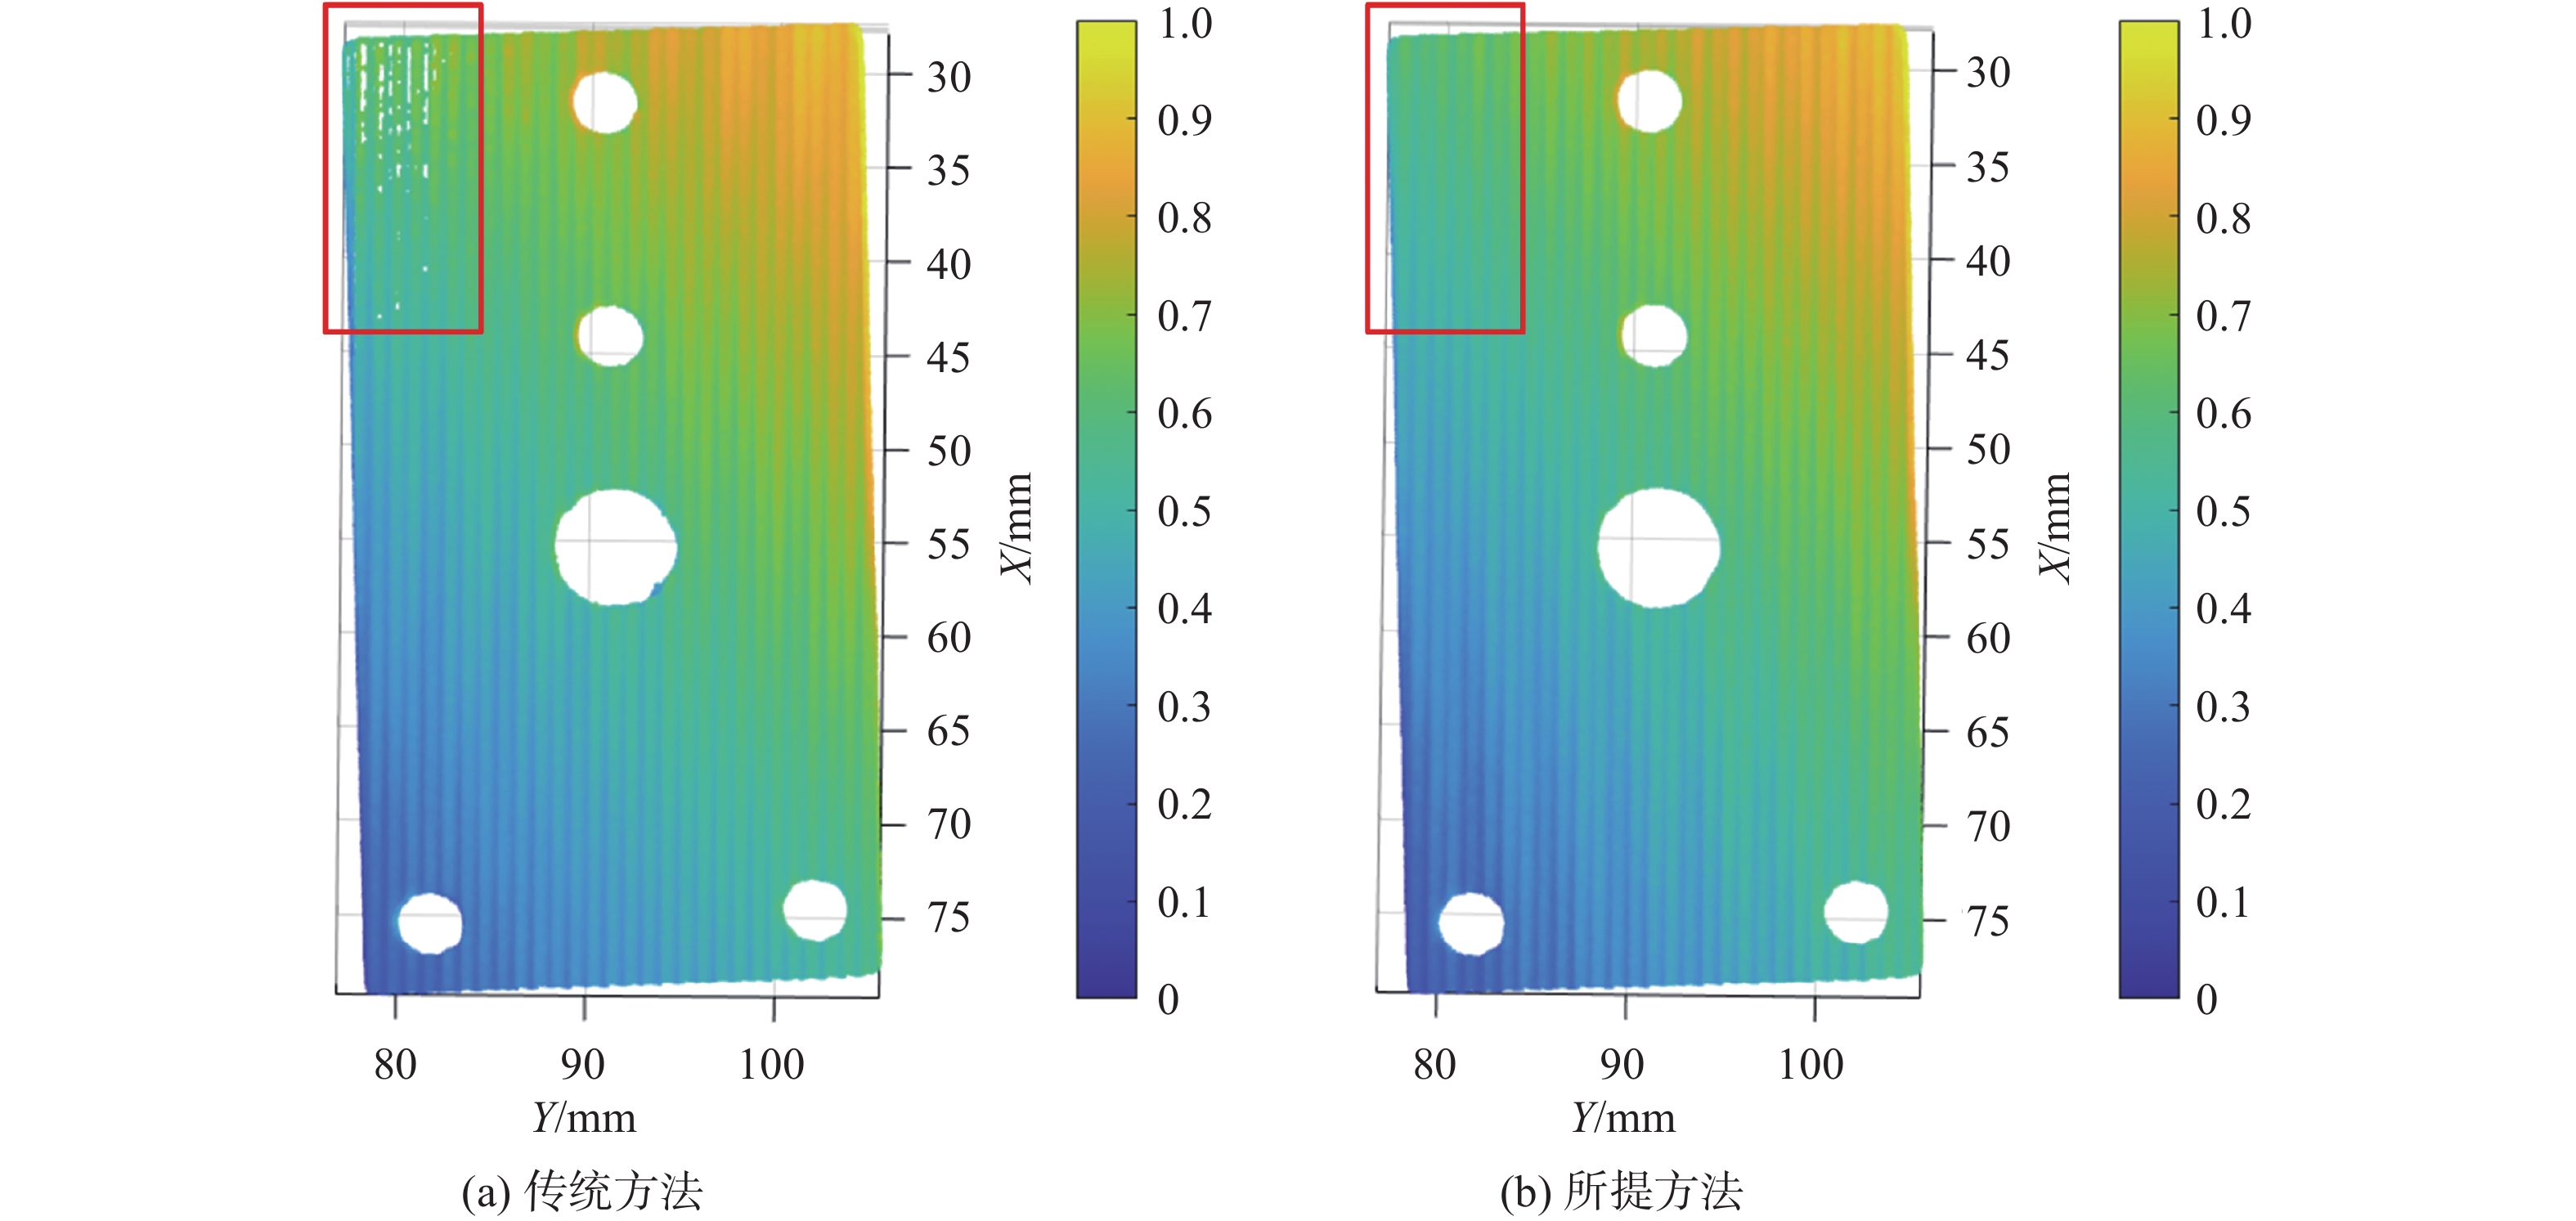
金属板的三维测量结果如图7所示。可以明显看出在传统方法的测量结果中,红色框标示的高反射区域存在点云缺失,而本文方法的测量结果是完整的,金属板表面的饱和像素得到了有效抑制,验证了所提方法的有效性。此外,本文所提方法三维点云的均方根(root mean square,RMS)值为
|
图 7 三维点云对比 Figure 7 Comparison of 3D point clouds |
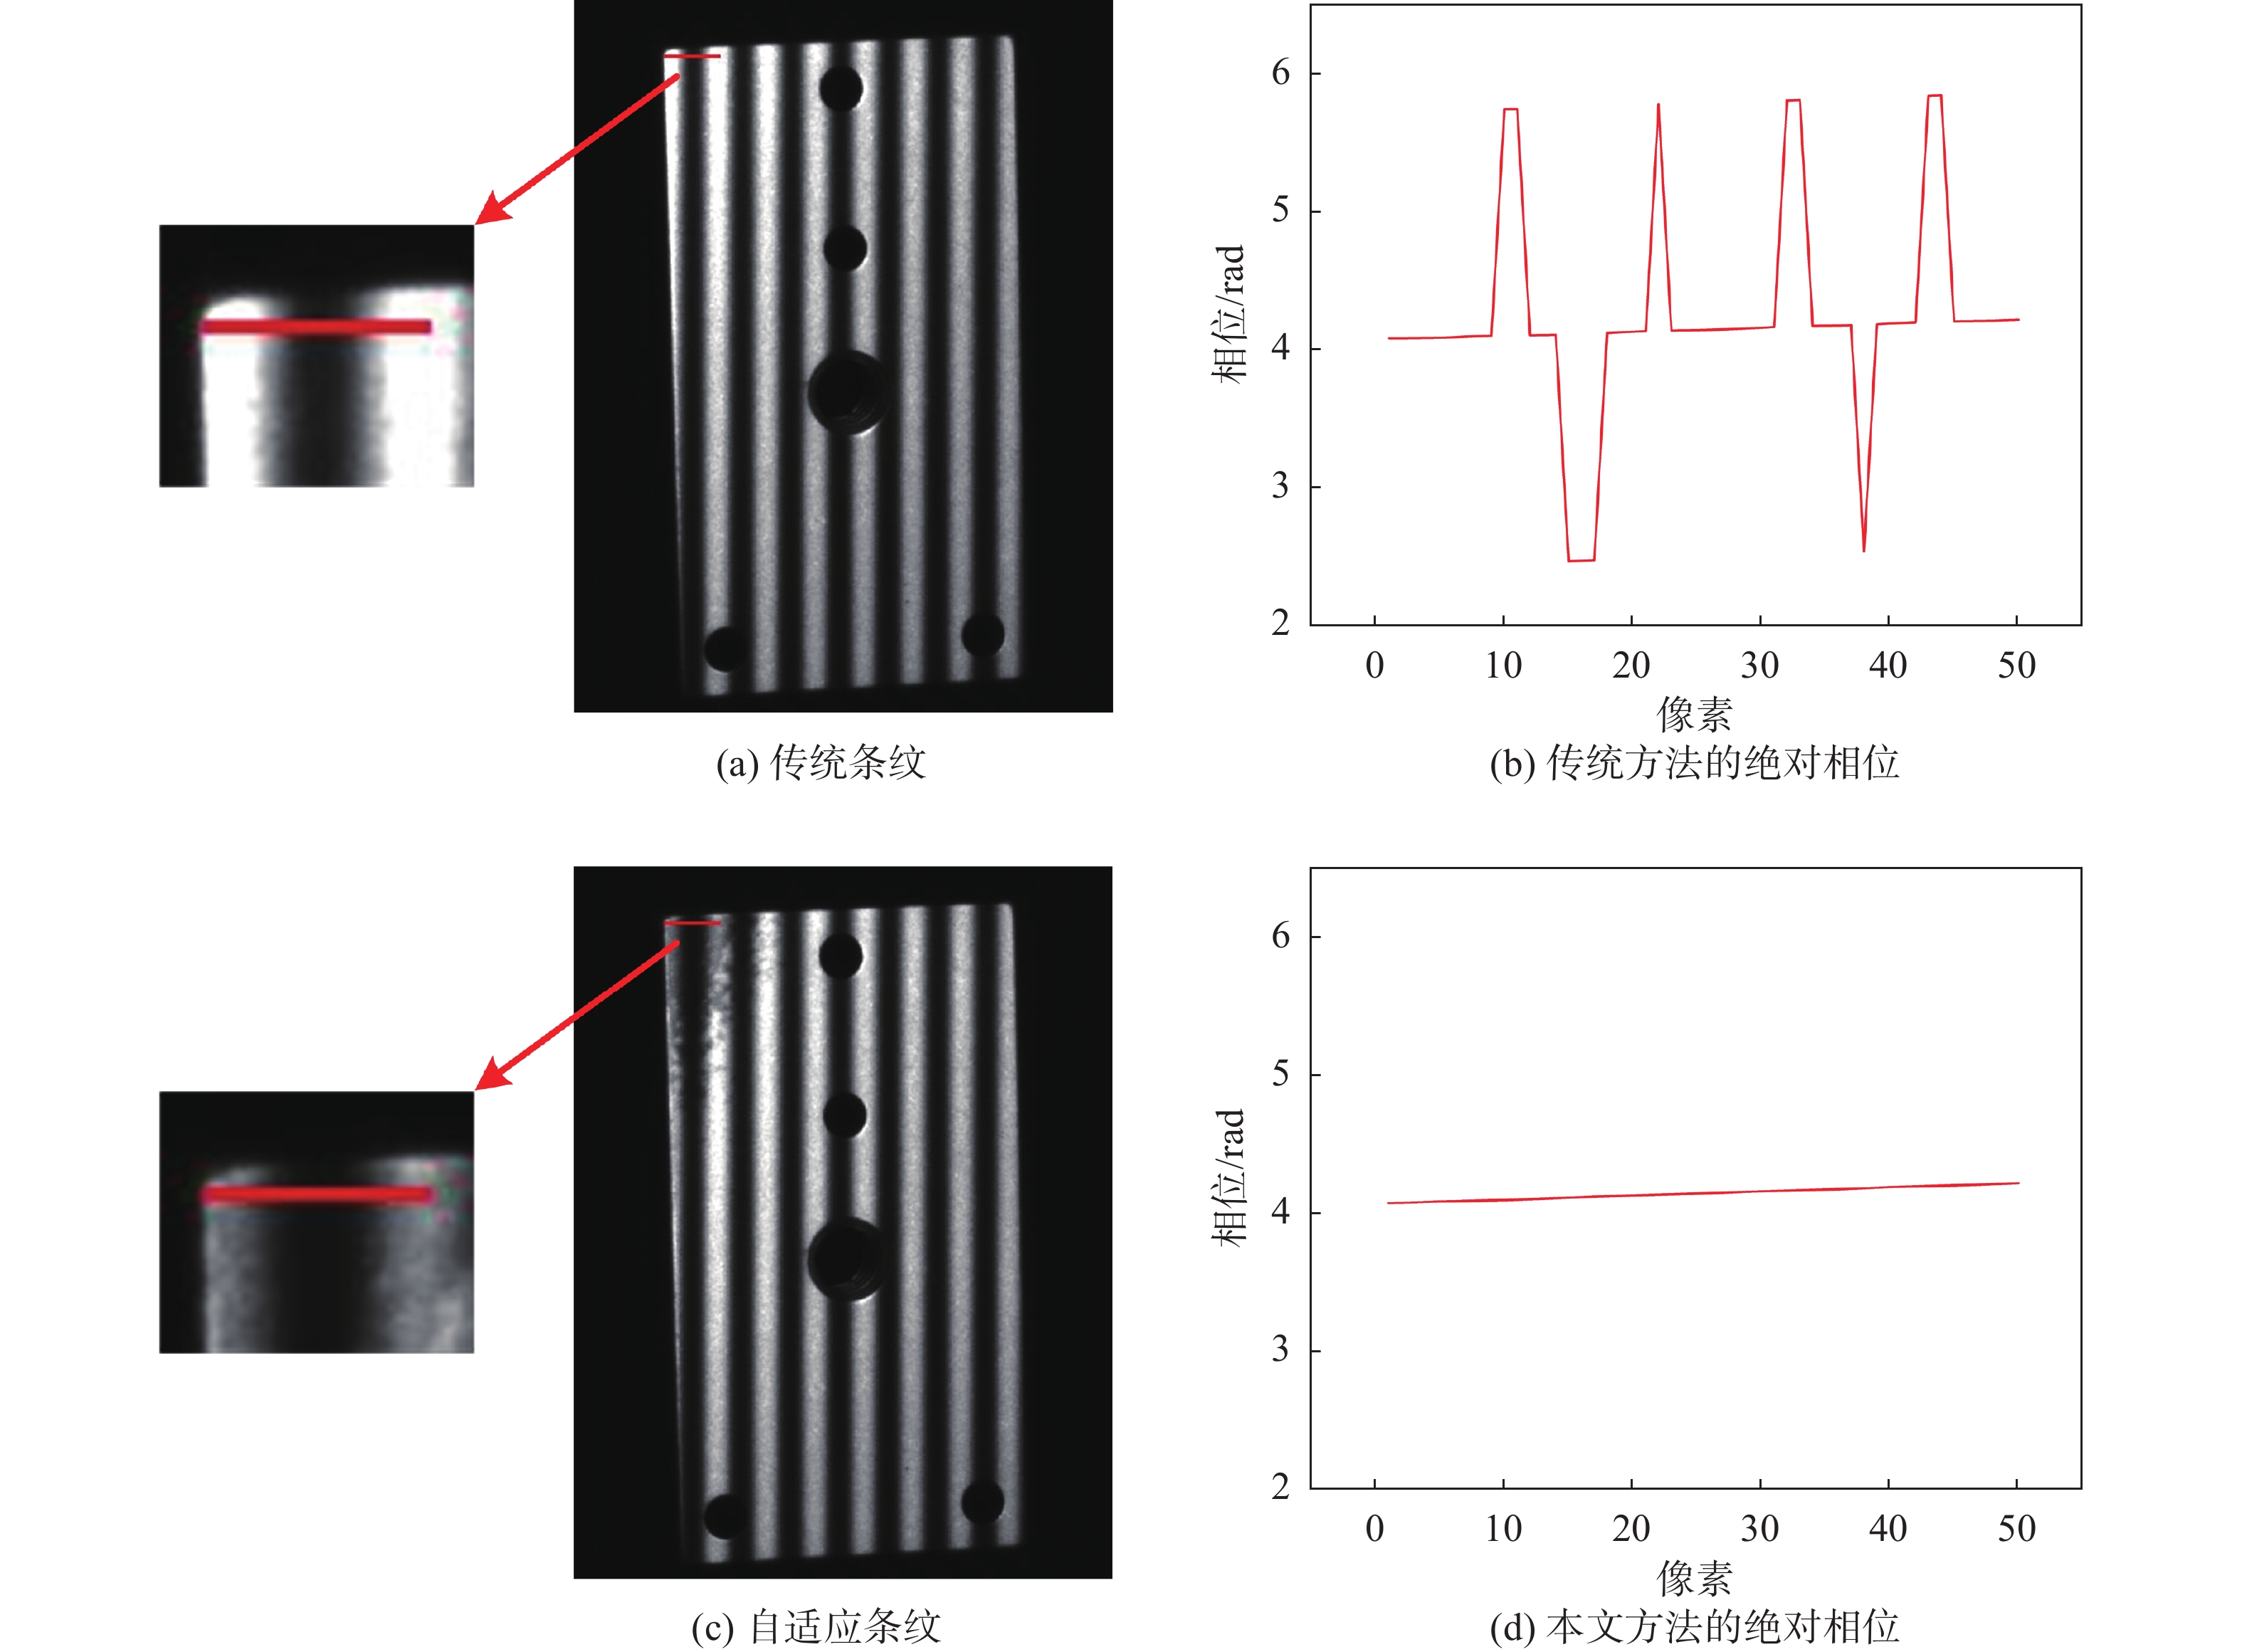
进一步地,对图5中捕获的条纹图像中饱和区域的绝对相位进行分析,并选取相机图像中位于饱和区域的第935行的50个像素作为研究对象,其具体位置如图8(a)、图8(c)所示。图8(b)展示了采用传统结构光方法所计算的绝对相位分布,可以看出由于像素饱和的影响,绝对相位出现了明显的不连续性和误差。相比之下,在图8(d)中,本文所提方法获得的绝对相位呈现出平滑且连续的特性,表明了所提方法在抑制高反射表面测量中的相位误差方面具有良好的效果。
|
图 8 第935行的绝对相位 Figure 8 Absolute phase information in the 935th row |
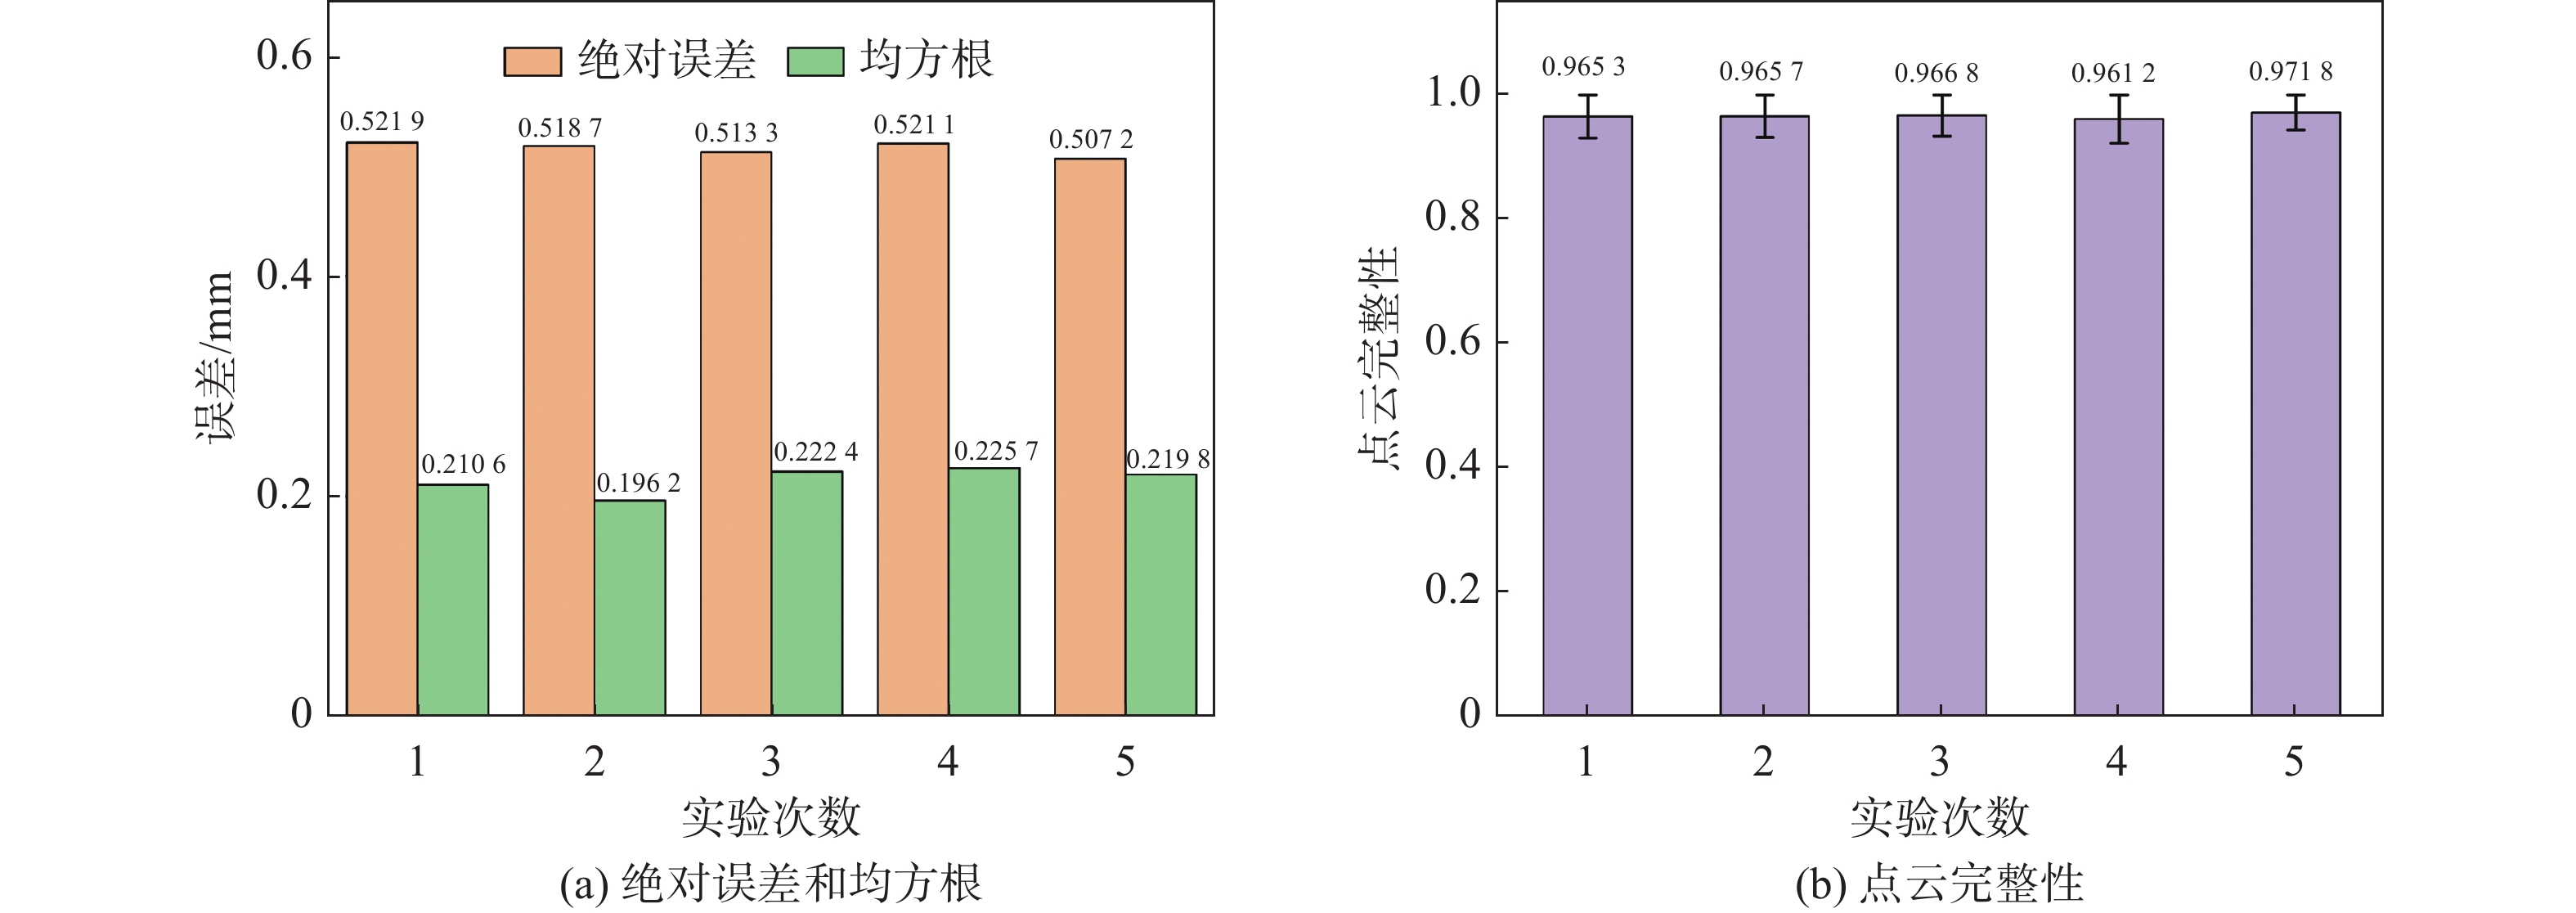
为了验证本文所提方法的测量精度,对一块尺寸为
|
图 9 标准块实物图 Figure 9 Schematic diagram of the standard block |
|
图 10 标准块的实验数据 Figure 10 Experimental data of standard block |
针对高反射表面物体的三维重建,本文提出了一种高效的自适应条纹投影方法,解决了因条纹亮度过度曝光所导致的重建问题。与传统的自适应条纹投影方法相比,该方法仅需要投影两张图案,即可自动确定饱和像素的最佳投影强度,在大幅提高了测量效率的同时,不需要采集大量图片,也不需要额外的硬件。实验结果表明,所提方法能够有效完成高反射物体的三维重建,相比于传统结构光方法,RMS可减少47%。
| [1] | 李宜峰, 周顺, 李庞跃, 等. 基于结构光的偏振主被动融合三维重建方法[J]. 光子学报, 2024, 53(12): 1210002. |
| [2] | 王启江, 刘元坤, 魏振东, 等. 面向高反物体的区域映射自适应条纹投影方法[J]. 激光杂志, 2024, 45(5): 34–40. DOI:10.14016/j.cnki.jgzz.2024.05.034 |
| [3] | HAN S H, YANG Y X, ZHANG X Y, et al. Complementary gray code fourfold-N step phase shift grating fringe projection profilometry[J]. IEEE Sensors Journal, 2023, 23(12): 13272–13279. DOI:10.1109/JSEN.2023.3271324 |
| [4] | QIU K P, TIAN L, WANG P, et al. A novel generalized adaptive domain fusion framework for structured light 3-D measurement[J]. IEEE Sensors Journal, 2024, 24(3): 3223–3231. DOI:10.1109/JSEN.2023.3340258 |
| [5] | LI Y X, QIAN J M, FENG S J, et al. Deep-learning-enabled dual-frequency composite fringe projection profilometry for single-shot absolute 3D shape measurement[J]. Opto-Electronic Advances, 2022, 5(5): 210021. DOI:10.29026/oea.2022.210021 |
| [6] | WADDINGTON C, KOFMAN J. Analysis of measurement sensitivity to illuminance and fringe-pattern gray levels for fringe-pattern projection adaptive to ambient lighting[J]. Optics and Lasers in Engineering, 2010, 48(2): 251–256. DOI:10.1016/j.optlaseng.2009.07.001 |
| [7] | FENG W, TANG S J, ZHAO X D, et al. Adaptive fringe projection for 3D shape measurement with large reflectivity variations by using image fusion and predicted search[J]. International Journal of Optics, 2020, 2020: 4876876. DOI:10.1155/2020/4876876 |
| [8] | WANG J H, YANG Y X. A new method for high dynamic range 3D measurement combining adaptive fringe projection and original-inverse fringe projection[J]. Optics and Lasers in Engineering, 2023, 163: 107490. DOI:10.1016/j.optlaseng.2023.107490 |
| [9] | YUAN H S, LI Y, ZHAO J, et al. An adaptive fringe projection method for 3D measurement with high-reflective surfaces[J]. Optics & Laser Technology, 2024, 170: 110062. DOI:10.1016/j.optlastec.2023.110062 |
| [10] | 王钰婷, 刘伊航. 基于条纹投影的动态三维测量技术[J]. 自动化应用, 2023, 64(15): 178–181, 211. |
| [11] | 郭进, 陈小宁. 基于多频外差相移结构光的三维测量系统[J]. 工业仪表与自动化装置, 2016(4): 24–26, 39. |
| [12] | LIN H, GAO J, MEI Q, et al. Three-dimensional shape measurement technique for shiny surfaces by adaptive pixel-wise projection intensity adjustment[J]. Optics and Lasers in Engineering, 2017, 91: 206–215. DOI:10.1016/j.optlaseng.2016.11.015 |